Robotique · Comprendre pour progresser
ROS 2
Ensemble de bibliothèques, outils et conventions pour construire des applications robotiques à partir de composants qui communiquent.
Un exemple concret
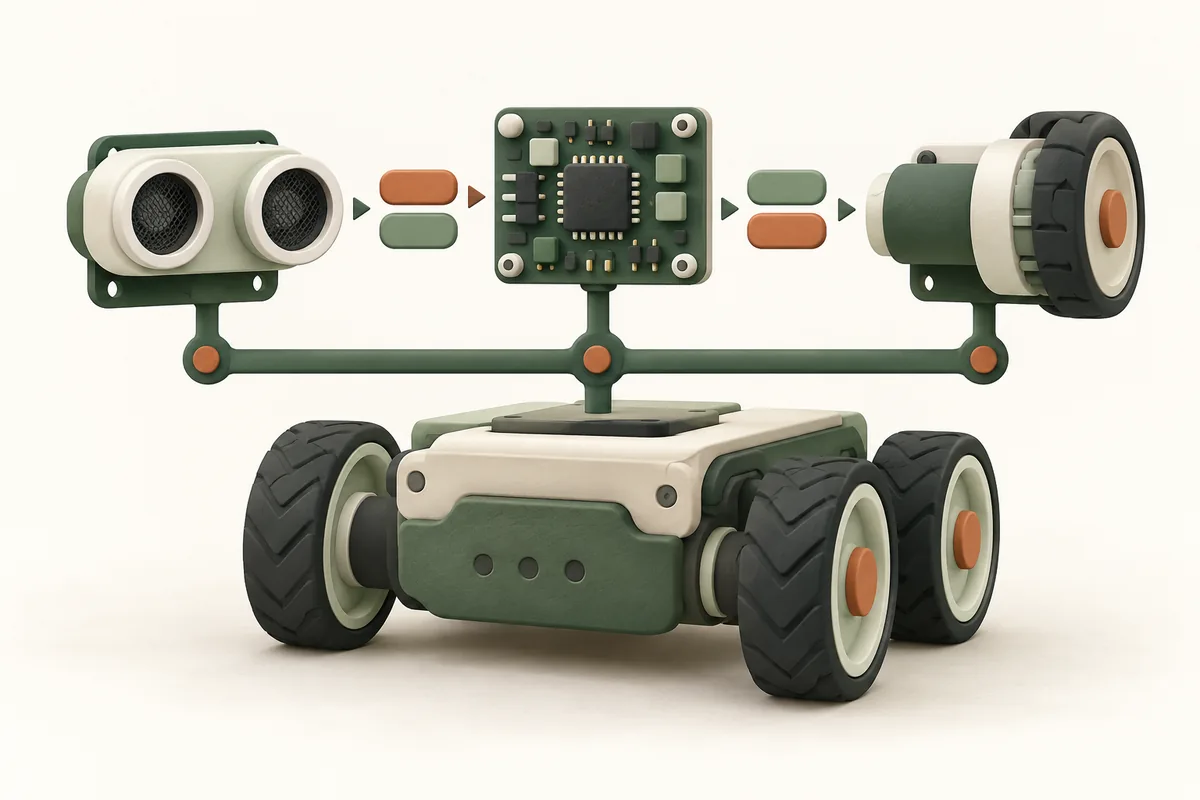
Un composant publie les distances d’un capteur ; un autre les reçoit pour décider d’une commande de déplacement.
- Composant capteur
- Messages échangés
- Composant de commande
Le point à retenir
Malgré son nom, ROS n’est pas simplement un système d’exploitation à installer à la place de Windows ou Linux.
Pour aller plus loin
ROS 2 · documentation des nœuds (nouvel onglet)Définition et exemple rédigés pour la communauté SCN. Mise à jour : 12 octobre 2026.